Alles wat u nodig heeft voor een eerste installatie, op één pagina — downloaden, verbinden, afstemmen en kalibreren, in volgorde. Voor uitleg over losse functies en parameters gaat u naar de pagina Naslagwerk & Parameters.
Download — PathFinder Configuration Tool
Dit is de enige download die u nu nodig heeft. De gewone PathFinder-app (Client) is voor dagelijks gebruik later — nu nog niet nodig.
De PathFinder Configuration Tool is de Windows-applicatie waarmee u de PathFinder-interface
verbindt, configureert, kalibreert en bijwerkt. Inclusief avrdude voor firmware-updates.
Verbinden met PC
Sluit de USB-interface aan, verbind de rotorklok, en maak de eerste verbinding met de Configuration Tool.
Sluit de interface aan via USB
Sluit de USB-B-kabel aan op de PathFinder-interface en een vrije USB-poort van je pc. Windows installeert automatisch het FT232RL-stuurprogramma. Er verschijnt een nieuwe COM-poort in Apparaatbeheer (bijv. COM7).
Sluit de rotorklok aan
Verbind de Mini-DIN-6 (of DIN-8) kabel van de PathFinder-interface met de bijbehorende poort op je DX(A/C) rotorklok. Zorg dat de rotorklok aan staat.
Open de Configuration Tool en maak verbinding
Start de PathFinder Configuration Tool. Selecteer de juiste COM-poort in het uitklapmenu (bijv. COM7) en klik op Connect. De firmwareversie bevestigt een succesvolle verbinding.
Lees de huidige parameters
Klik op Read Parameters. Alle opgeslagen waarden — protocol, modi, snelheden, offsets en ADC-kalibratiepunten — worden in de UI geladen.
Afstemmen — ADC Tuner
Stel de potentiometerspanning in zodat de ADC-ingang in het juiste bereik zit — vóór het uitvoeren van de kalibratiewizard.
PathFinder leest de rotorpositie via een analoge spanning van de potentiometer in de rotorklok. Deze spanning moet binnen het veilige werkbereik van de 10-bit ADC van de interface liggen (0–5 V). De ingebouwde ADC Tuner toont de live ADC-waarde met een kleurgecodeerde balk — geen multimeter nodig.
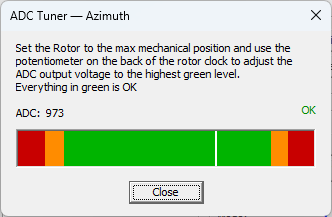
Hoe af te stemmen
Open de ADC Tuner via het menu Instellingen in de PathFinder Configuration Tool. Er is een apart tunervenster voor elke as (AZ en EL).
- Draai de rotor naar zijn mechanische eindaanslag (volledig rechtsom voor AZ, volledig omhoog voor EL).
- De ADC-waarde en kleurenbalk worden in real time bijgewerkt.
- Stel met een kleine schroevendraaier de trimmer op de achterkant van de rotorklok in totdat de balk stevig in de groene zone staat.
- Wanneer OK wordt weergegeven, is de spanning correct ingesteld.
- Herhaal indien nodig voor de andere as.
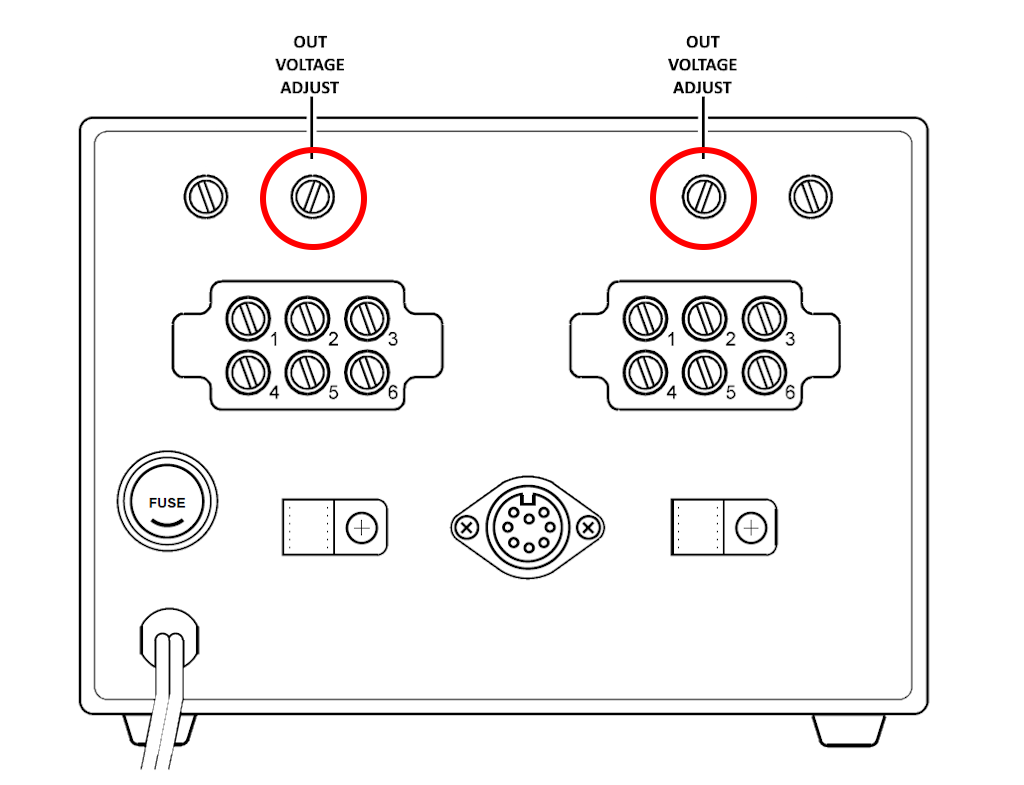
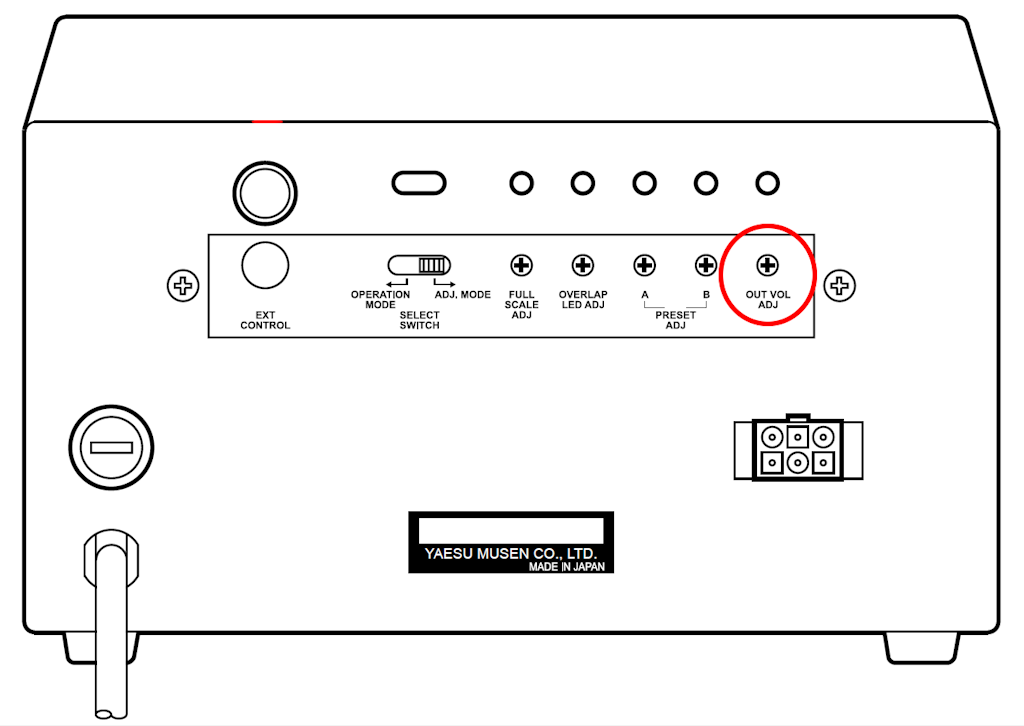
Trimmerlocatie — per rotorklokmodel
De uitgangsvoltagetrimmer bevindt zich op het achterpaneel van de rotorklok. De positie verschilt per model:
Kalibreren — Ankerpunten
Draai de rotor naar bekende referentiehoeken en sla de ADC-waarde op elk punt op.
Hoe kalibratie werkt
PathFinder leest de rotorpositie van een potentiometer verbonden aan de DX-rotorklok. De potentiometer levert een analoge spanning die de 10-bit ADC van de interface omzet naar een waarde tussen 0 en 1023. Omdat potentiometers niet perfect lineair zijn, gebruikt PathFinder meerpuntskalibratie: je draait de rotor naar bekende referentiehoeken en legt de ADC-waarde op elk punt vast. De firmware interpoleert dan tussen deze ankerpunten om de werkelijke hoek te berekenen voor elke tussenliggende positie.
Waarom meerpunts?
Een eenvoudige lineaire mapping (min/max) kan de niet-lineariteit van de potentiometer of de mechanische koppeling niet compenseren. Met 5 ankerpunten (0°, 90°, 180°, 270°, 360°) past PathFinder een stuksgewijs lineaire curve door alle punten, waardoor een nauwkeurigheid van beter dan ±2° over het volledige bereik wordt bereikt — ook met een 5–10% niet-lineaire potentiometer.
| As | Ankerpunten | Hoeken | Modi |
|---|---|---|---|
| Azimut | CA1 – CA5 (of CA6) | 0°, 90°, 180°, 270°, 360° (+ 450° in Modus 2) | Modus 1 = 0–360° · Modus 2 = 0–450° |
| Elevatie | CE1 – CE2 (of CE3) | 0°, 90° (+ 180° in Modus 2) | Modus 1 = 0–90° · Modus 2 = 0–180° |
Azimut kalibratie
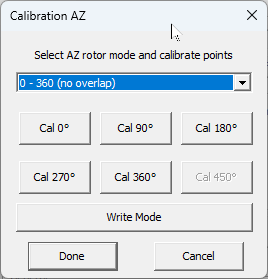
Open de Kalibratie AZ-dialoog door te klikken op Calibrate in de groep Calibration Azimuth in het hoofdvenster.
Selecteer de rotormodus
Kies 0 – 360 (geen overlap) voor standaard rotors, of 0 – 450 voor rotors met een uitgebreide overlappingszone (bijv. G-2800). De knop Cal 450° is alleen ingeschakeld in de 0–450°-modus.
Draai de rotor naar 0° (Noord)
Gebruik de handmatige bediening van de rotorklok om de antenne precies naar het noorden te draaien (0°). Gebruik een kompas of bekende peiling als referentie. Klik daarna op Cal 0°. PathFinder legt de huidige ADC-waarde vast.
Draai naar 90° (Oost) → Cal 90°
Draai naar het oosten. Wacht tot de rotor volledig tot stilstand is gekomen en klik daarna op Cal 90°.
Draai naar 180° (Zuid) → Cal 180°
Draai naar het zuiden. Klik op Cal 180°.
Draai naar 270° (West) → Cal 270°
Draai naar het westen. Klik op Cal 270°.
Draai naar 360° (Noord opnieuw) → Cal 360°
Draai terug naar het noorden (volledige omwenteling). Klik op Cal 360°. Ga voor de 0–450°-modus door naar 450° en klik op Cal 450°.
Elevatie kalibratie
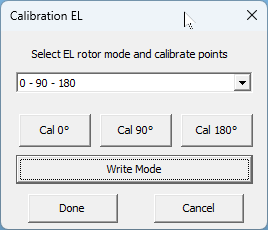
Klik op Calibrate in de groep Calibration Elevation in het hoofdvenster.
Selecteer de elevatiemodus
Kies 0 – 90 voor standaard LEO-satelliettracking. Kies 0 – 90 – 180 voor EME of over-zenith satelliettracking (CE3 is alleen beschikbaar in deze modus).
Draai naar 0° (horizon) → Cal 0°
Laat de elevatierotor volledig zakken naar horizontaal (0°). Gebruik indien beschikbaar een waterpas op de boom. Klik op Cal 0°.
Draai naar 90° (zenith) → Cal 90°
Breng de elevatierotor naar verticaal (recht omhoog wijzend). Klik op Cal 90°.
(Alleen 0–180°-modus) Draai naar 180° → Cal 180°
Ga voorbij zenith naar 180° (wijzend terug naar de grond aan de andere kant). Klik op Cal 180°.